GPT-6 能拿起筷子,但拿不稳具身智能的窗口期
GPT-6 Astra 在宽松抓放任务中成功率 95%,换成毫米级精密插入只剩 10%,说明通用模型在语义和空间泛化上强、在接触动力学上弱。本文梳理这一断层背后的工程原因,指出通用模型进入具身领域同样要补物理数据、仿真和硬件课,窗口期不是统一倒计时,而是对物理接触闭环能力的筛选。
GPT-6 能拿起筷子,但拿不稳具身智能的窗口期
拿起筷子不等于理解物理
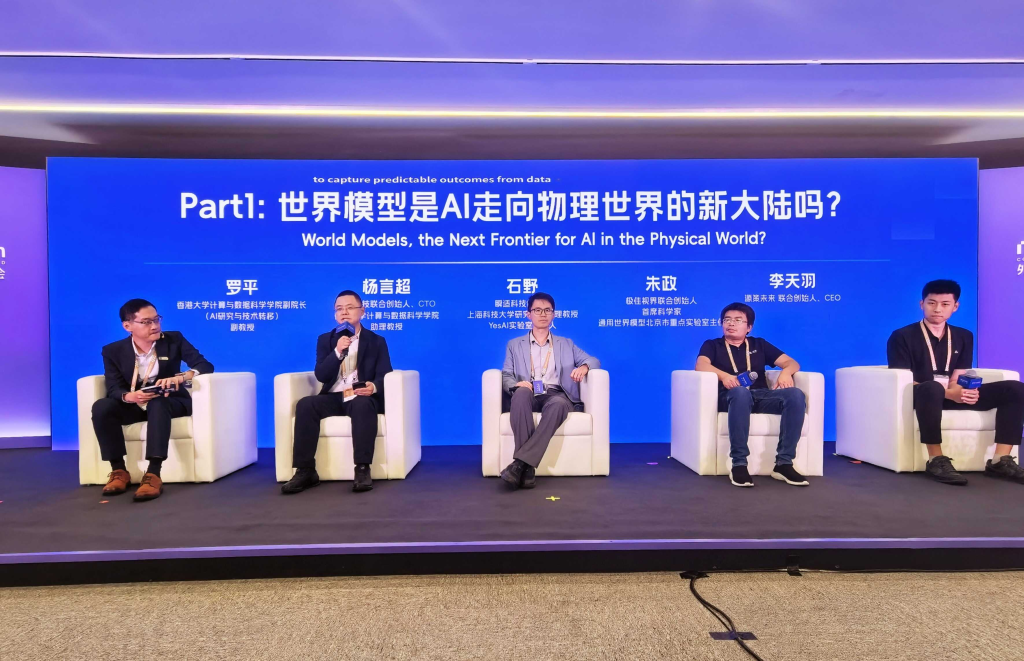
GPT-6 Astra 开放后,破壳机器人创始人许华哲在外滩大会的圆桌对话中给出了一个相对具体的判断:Astra 的语义和空间泛化能力较强,物理泛化能力相对较弱。这句话需要拆开看,因为它同时解释了为什么有人兴奋,也解释了为什么有人泼冷水。
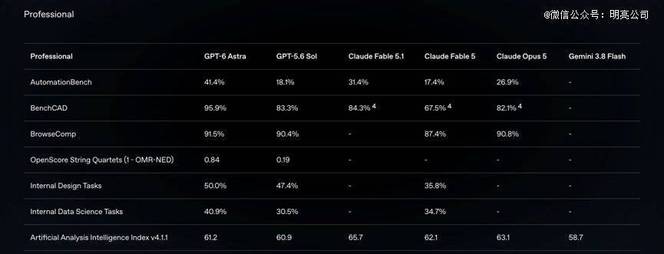
按许华哲的描述,Astra 能认出桌面上的物体,知道该往哪个位置走,面对筷子这类细小物体也能完成拿起、旋转和递送。这些任务考验的是语义理解与空间推理:模型得知道“筷子”是什么,得判断它躺在哪里,得规划机械臂从哪个角度靠近。Astra 在这些层面表现不错,说明通用模型在视觉-语言-动作的接口上已经跨过了一道门槛。
但“拿起筷子”和“用筷子拨动东西”是两回事。前者是抓取,后者是接触-rich 操作。抓取主要依赖视觉定位和空间规划,接触力的大小、方向、持续时间对结果的影响相对宽容;拨动、堆叠、折叠这类任务则要求模型实时感知接触状态的变化,并在力反馈层面做出微调。许华哲提到,Astra 暂时无法完成用筷子拨动物体、堆叠盒子、折叠衣服等任务,原因不在语义识别,而在物理接触这一层。
第三方测评的数据把这个断层量化得更清楚。RoboCurve 基于真机框架的测试显示,Astra 在方块入碗这类宽松抓放任务中,20 次完成 19 次,成功率 95%,单次成本 0.94 美元;换成毫米级精密插入的拼图插槽任务,20 次只成功 2 次,成功率 10%,与 Claude Fable 5.1 持平。同一套模型,同一类硬件,任务从“抓起来放进去”变成“对准缝隙插进去”,成功率掉了将近九成。

这个落差指向一个结构性问题:Astra 的定位是空间推理与任务规划基座,它输出的是高层动作意图,不直接输出电机扭矩或实时关节控制指令。底层精密接触控制仍然由传统控制模块负责。这意味着通用模型再聪明,也无法绕过接触动力学本身的难度——力的大小对不对、接触点滑不滑、材料形变怎么补偿,这些问题的答案不在语言和视觉里,在物理交互的数据里。
当然,这个判断有边界。20 次测试的样本量有限,不同团队的硬件配置和测试条件也不统一,结论不宜过度外推。Astra 的短板可能随版本迭代和接口开放而缩小。但就当前版本而言,把“GPT-6 能让机器人拿起筷子”直接等同于“通用模型已经解决具身控制”,是对测试结果的误读。

通用模型进入具身,是降维打击还是换一种方式做具身
“攒数据复刻通用训练方式”为什么被反驳
把通用模型的训练方法直接搬到物理世界,是当前最流行也最容易被高估的路径。蚂蚁灵波首席科学家沈宇军公开反驳了两类说法:一类认为具身智能会被数字世界模型“降维打击”,另一类认为只需积累一批物理世界数据、复刻通用模型的训练方式,就能训出具身模型。他的判断是,这类声音低估了具身智能作为复杂系统工程的难度。

这个反驳有具体的工程依据。王潜的解释更直接:智能的本体存在于数据里,模型更像蒸馏器和容器。Coding 之所以先被解决,是因为代码数据最容易制造、也最容易验证。OpenAI 或 Anthropic 真要做具身,仍然要建数据基础设施、验证体系、仿真器,要到现实里做评估,甚至碰硬件。这些难度不会因为拥有一个更强的语言模型而自动消失。
物理数据和文本数据的差异不在数量,在分布和验证方式。一段文本的对错可以靠标注和逻辑判断,一个抓取动作的对错要靠力传感器、视觉反馈和任务完成度共同判定。采集一批物理数据不等于建立了可闭环验证的数据体系,后者才是训练具身模型的前提。
通用模型公司进入具身,同样要补物理课
王潜对通用模型公司进入具身领域有一个假设性推演:如果 OpenAI、Anthropic 等公司真要做具身,它们同样需要采集物理世界数据,建立仿真和评价系统,并处理硬件问题。“如果还是要做这些事情,它其实只是另外一个具身智能公司。”
这个判断的关键在于,通用模型在具身任务中的实际角色是空间推理与任务规划基座,不是端到端的物理控制方案。Astra 不直接输出电机扭矩或实时关节控制指令,底层精密接触控制仍由传统控制模块负责。模型学习的是视觉与动作范式,缺少真实物理接触、摩擦、形变的体感经验,遇到遮挡、材质变化、微小姿态扰动容易产生物理幻觉。精细力控和高确定性安全控制无法单独依靠 Astra 完成。
许华哲的判断与此一致:通用模型已经能解决一部分“看见什么”“东西在哪里”“怎样靠近并抓住”的问题,但不等于真正理解物体如何受力和变化,复杂物理交互仍是具身智能公司的阵地。
承认这一点,不等于通用模型公司没有优势。它们的算力、人才和数据基础设施确实可能加速补齐物理课的进程。具身模型公司如果只做数据采集而不做闭环验证,同样可能被替代。但“降维打击”这个词预设了一方拥有另一方无法复制的结构性优势,而物理数据、仿真验证和硬件闭环这三件事,通用模型公司一样绕不过去。
窗口期的真实含义:不是倒计时,是筛选器
一到两年的判断从何而来
极佳视界联合创始人、首席科学家朱政给出了一个具体数字:留给纯世界模型公司或具身智能公司的时间窗口不会很长,必须在一到两年内兑现大众对它们的期望。这个判断被反复引用,但它来自一位创业者的个人观察,不是行业共识。同一批受访者中,有人明确反对紧迫论,态度更接近“物理AI的浪潮才刚刚开始”。

分歧的根源不在时间本身,在于“兑现期望”缺少统一标准。如果标准是收入,群核科技提供了一个参照:报告期内AI新应用及新产品收入同比增长177%,经调整净利润5542万元,同比增长211%。如果标准是任务成功率,苏度科技的自述是抓、放、组装类任务在物体、环境、光线组合变化下接近100%。两个数字指向完全不同的能力维度,一个衡量商业转化,一个衡量技术成熟度。把它们放在同一个“窗口期”里讨论,结论必然互相矛盾。
物理AI的商业化验证刚刚开始
群核科技2026年9月7日纳入港股通,当日股价大涨近30%,三连涨累计涨幅48%。LuxReal平台6月单月注册用户数环比增长超270%,单月收入环比增长超470%。这些数字说明资本市场愿意为物理AI的故事定价,但定价和验证是两件事。来源自己也承认,物理AI的商业价值还需要时间验证,群核拿到的是进入牌桌的门票。
更关键的变量在训练数据一侧。许华哲提醒,行业对数据量存在一定程度高估,“一百万小时”“几百万小时”并不天然意味着更好的模型,质量、分布和训练方式可能更重要。如果数据规模不是决定因素,那么窗口期的长短就不取决于谁先攒够数据,而取决于谁能把物理接触任务做成可复现、可验证的闭环。苏度的做法是重构数据系统和仿真器管线,不是单纯堆量。
这两条线索合起来,窗口期的真实含义就清楚了:它不是一个统一倒计时,而是一个筛选器。能做出物理接触闭环验证的团队,时间站在他们这边;只做数据采集或模型堆叠、拿不出可验证结果的团队,窗口确实在收窄。一到两年的判断对后者成立,对前者不成立。

留给具身模型的不是时间,是物理世界的入场券
接触动力学是最后一道门槛
Astra 在 Franka 机械臂上跑通了抓取、排序和简易装配,原型搭建周期从数月压到数天。但同一批测试也暴露出一个结构性缺口:模型学的是视觉与动作范式,缺少真实接触、摩擦和形变的体感经验,遇到遮挡、材质变化或微小姿态扰动就容易产生物理幻觉。精细力控无法单独依靠 Astra 完成,必须搭配底层机器人控制栈。
这个缺口不是版本迭代能填平的。接触力反馈和接触动力学感知属于另一套信号体系:力的大小和方向、接触点是否滑动、材料在压力下如何形变,这些量不在语言和视觉数据里。通用模型可以规划“把杯子放到桌上”,但杯子与桌面之间的力从零到稳定接触那几百毫秒里发生的事,需要专门的力觉闭环来管。许华哲把复杂物理交互称为具身智能公司的“最后阵地”,依据正在于此——通用模型尚未真正理解物体如何受力和变化。
高校实验室用 Astra 快速搭出原型,降低的是原型搭建门槛,不是物理交互门槛。原型能跑通,和原型能在真实场景里稳定完成接触任务,中间隔着一整套力控和验证工程。

系统工程能力决定谁能留在牌桌上
王潜的观点更直接:“智能的本体存在于数据里”,模型更像蒸馏器和容器。如果通用模型公司真要做具身,仍然要建数据基础设施、验证体系、仿真器,要到现实里做评估,甚至碰硬件。这些难度不会因为拥有一个更强的语言模型而自动消失。沈宇军也反驳了“攒一波物理数据就能训出具身模型”的说法,认为行业低估了其中的系统工程复杂度。
系统工程能力包含四件事:接触动力学建模、力觉反馈、仿真验证和硬件适配。它们彼此咬合,缺一项就形不成闭环。仿真器要能复现接触力,力觉数据要能回灌训练,硬件要能执行高确定性安全控制。这套东西的构建速度取决于资本、人才和场景数据的获取效率,不取决于模型参数。
边界也要说清楚:如果通用模型公司自建硬件团队并长期投入物理数据采集,具身模型公司的壁垒可能被侵蚀。壁垒不是永久的,是当前阶段的结构性优势。窗口期的真正含义不是倒计时,而是入场券的发放周期——谁先把物理接触闭环做成可复现、可验证的系统,谁就拿到留在牌桌上的资格。